Kiekviena detalė prasideda nuo 3D modelio ir termino. Norint modelį paversti metalo gaminiu, reikia plano. Šiandien didžioji jo dalis vis dar egzistuoja vieno žmogaus galvoje. Todėl šiame straipsnyje keliame konkretų klausimą: kokią planavimo dalį gali atlikti kompiuteris ir kur automatizavimas vis dar stringa?
Gamybos įmonė gauna STEP failą (3D modelį) ir atlikimo terminą. Prieš pradedant pjauti metalą, reikia nuspręsti, kurie paviršiai bus apdirbami, kokia tvarka, kokiais įrankiais ir režimais, kaip detalė bus įtvirtinta ir kiek kartų ją reikės apversti. Šių sprendimų visuma yra technologinis procesas. Jį iki šiol dažniausiai sudaro specialistas, vertindamas modelį ir remdamasis patirtimi.
Toks specialistas tampa siauriausia proceso vieta. Nauja detalė gali keliomis dienomis pailginti pasiūlymo rengimą. Geram technologui pasiruošti prireikia daugelio metų, o skirtingi specialistai priima skirtingus sprendimus. Todėl ciklo trukmė skiriasi ne tik tarp įmonių, bet ir tarp tos pačios įmonės technologų.
Toliau nagrinėjame penkis plono aliumininio elektronikos korpuso gamybos planavimo etapus. Tai geresnis pavyzdys už paprastą bloką, nes elementai išdėstyti penkiose plokštumose. Būtent dėl to planavimas sudėtingas. Kiekvieną etapą papildo interaktyvus pavyzdys, tačiau svarbiausias klausimas yra automatizavimas: kaip užduotis buvo atliekama anksčiau, kas naudojama pramonėje dabar ir kiek patikimai tai veikia.
Visas procesas per 60 sekundžių
CNC apdirbimas yra medžiagos šalinimas, o ne spausdinimas. Pradedama nuo vientiso bloko (ruošinio), iš kurio kompiuteriu valdoma staklė besisukančiu įrankiu išpjauna detalę. Kiekvienas pjūvis pašalina medžiagą ir jos sugrąžinti nebegalima. Todėl operacijų tvarka yra negrįžtama. Dėl šios priežasties planavimas sudėtingas.
Tekste kartojasi keli terminai:
- Elementas: atpažįstama geometrijos dalis, kurią suformuoja tam tikras pjūvis, pavyzdžiui, kišenė, skylė, griovelis ar užapvalintas kraštas. CAD modelyje saugomi tik paviršiai ir briaunos. Planavimas prasideda nuo jų pavertimo gamybiniais elementais.
- Bazė: atskaitos paviršius, nuo kurio matuojami kiti elementai. Jis apdirbamas pirmiausia, o likusi detalė pozicionuojama jo atžvilgiu, panašiai kaip išlyginamas vienas lentos kraštas prieš žymint kitus.
- Ruošinio padėtis: kaip detalė įtvirtinta ir į kurią pusę nukreipta. Norint pasiekti elementą kitoje plokštumoje, ruošinį dažniausiai tenka atlaisvinti ir įtvirtinti iš naujo kita kryptimi. Toks perstatymas užima laiko ir šiek tiek sumažina tikslumą.
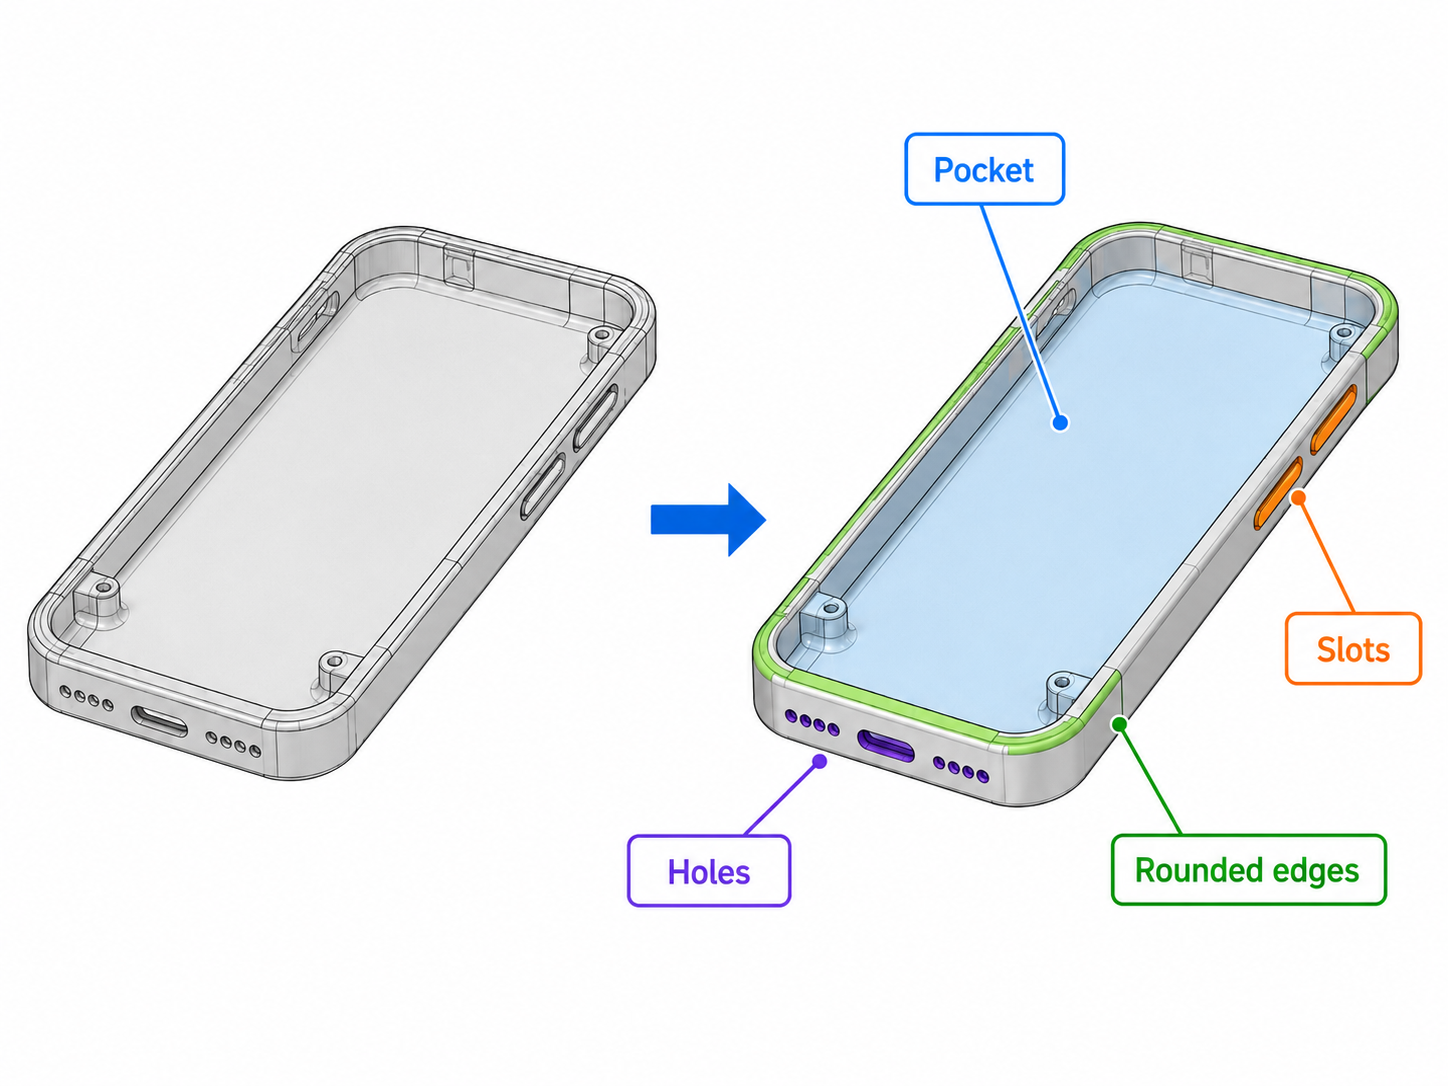
Detalė: plonas, maždaug 138 × 67 × 7 mm aliumininis korpusas. Vidinėje pusėje yra didelė negili kišenė, išorinės briaunos užapvalintos, o kišenėje yra mažų užlaidų, kurių tiesus įrankis nepasiekia. Apatiniame krašte išdėstytos jungčių angos ir skylės, o ilguosiuose šonuose yra mygtukų grioveliai.
Technologinis procesas sujungia du failus, kurie patys gamybosneaprašo: STEP tūrinį modelį viename gale ir G kodo koordinačių sąrašą kitame. Plane operacijos išdėstomos eilės tvarka, kiekvienai nurodomas įrankis, pjovimo režimai ir ruošinio padėtis, o bazių schema susieja viską su išmatuojamais atskaitos paviršiais. Technologai planą rengia rankomis, nes kiekvienas sprendimas priklauso nuo kitų: nuo įrankio priklauso pastūma, nuo operacijų tvarkos priklauso įtvirtinimas, o dabar tinkamas pasirinkimas po trijų operacijų gali sugadinti reikalingą paviršių. Automatizuoti šį procesą reiškia užkoduoti visą priklausomybių tinklą. Kiekvienam etapui reikia skirtingo tipo samprotavimo, todėl jie automatizuoti nevienodai.
1 etapas: elementų atpažinimas
Užduotis: neapdorotą geometriją (paviršius, briaunas ir viršūnes) paversti apdirbamais elementais (kišenėmis, skylėmis, nuožulnomis ir skylių išdėstymo schemomis). Kol nežinoma, ką reikia pjauti, kitų operacijų planuoti negalima.
1 etapas · interaktyvus pavyzdys
Elementų atpažinimas
Perjunkite neapdorotą B-rep geometriją ir atpažintus elementus, tada paleiskite gretimumu pagrįstą atpažinimą. Elementų susiejimas su plokštumomis lemia, kad korpusą reikia įtvirtinti penkiomis padėtimis.
Tai pačiai atpažinimo sistemai pateikime dvi skirtingas detales: paprastą laikiklį ir sudėtingą telefono korpusą su užlaidomis bei atbrailomis. Naujesni grafiniai neuroniniai tinklai, tokie kaip UV-Net ir BRepNet, gali atpažinti elementus tiesiai iš geometrijos be ranka parašytų taisyklių. AAGNet geba atskirti pavienes kišenes, o ne sujungti jas į vieną elementą. Tai artimiau realiam gamybos procesui.
Naudojant švarius sintetinius duomenų rinkinius, pavyzdžiui, MFCAD++, publikuoti modeliai pasiekia labai aukštus atpažinimo rezultatus. Tačiau tikslumas krinta su žmonių suprojektuotomis detalėmis, kurios skiriasi nuo mokymo duomenų. Telefono korpusas yra sudėtingesnis atvejis dėl susikertančių elementų, neįprastų atbrailų ir modeliui nematytos geometrijos. BrepMFR (2024) šį skirtumą mažina pritaikydamas modelį nuo sintetinių prie realių CAD duomenų.
Elementų atpažinimas patikimiausias tada, kai detalės panašios į mokymo duomenis. Neįprastus realius atvejus vis dar reikia patikrinti žmogui. Praktikoje CAMWorks, Fusion, hyperMILL ir Esprit tebenaudoja tradicinius geometrinius metodus. Jie mažiau naujoviški, bet patikimi.
2 etapas: įrankių parinkimas
Užduotis: kiekvienam elementui parinkti įrankį, kuris gali jį pasiekti ir apdirbti.
Dažniausiai įrankį tiesiogiai lemia elemento forma. Tai ne technologo pasirinkimas, o geometrijos apribojimas.
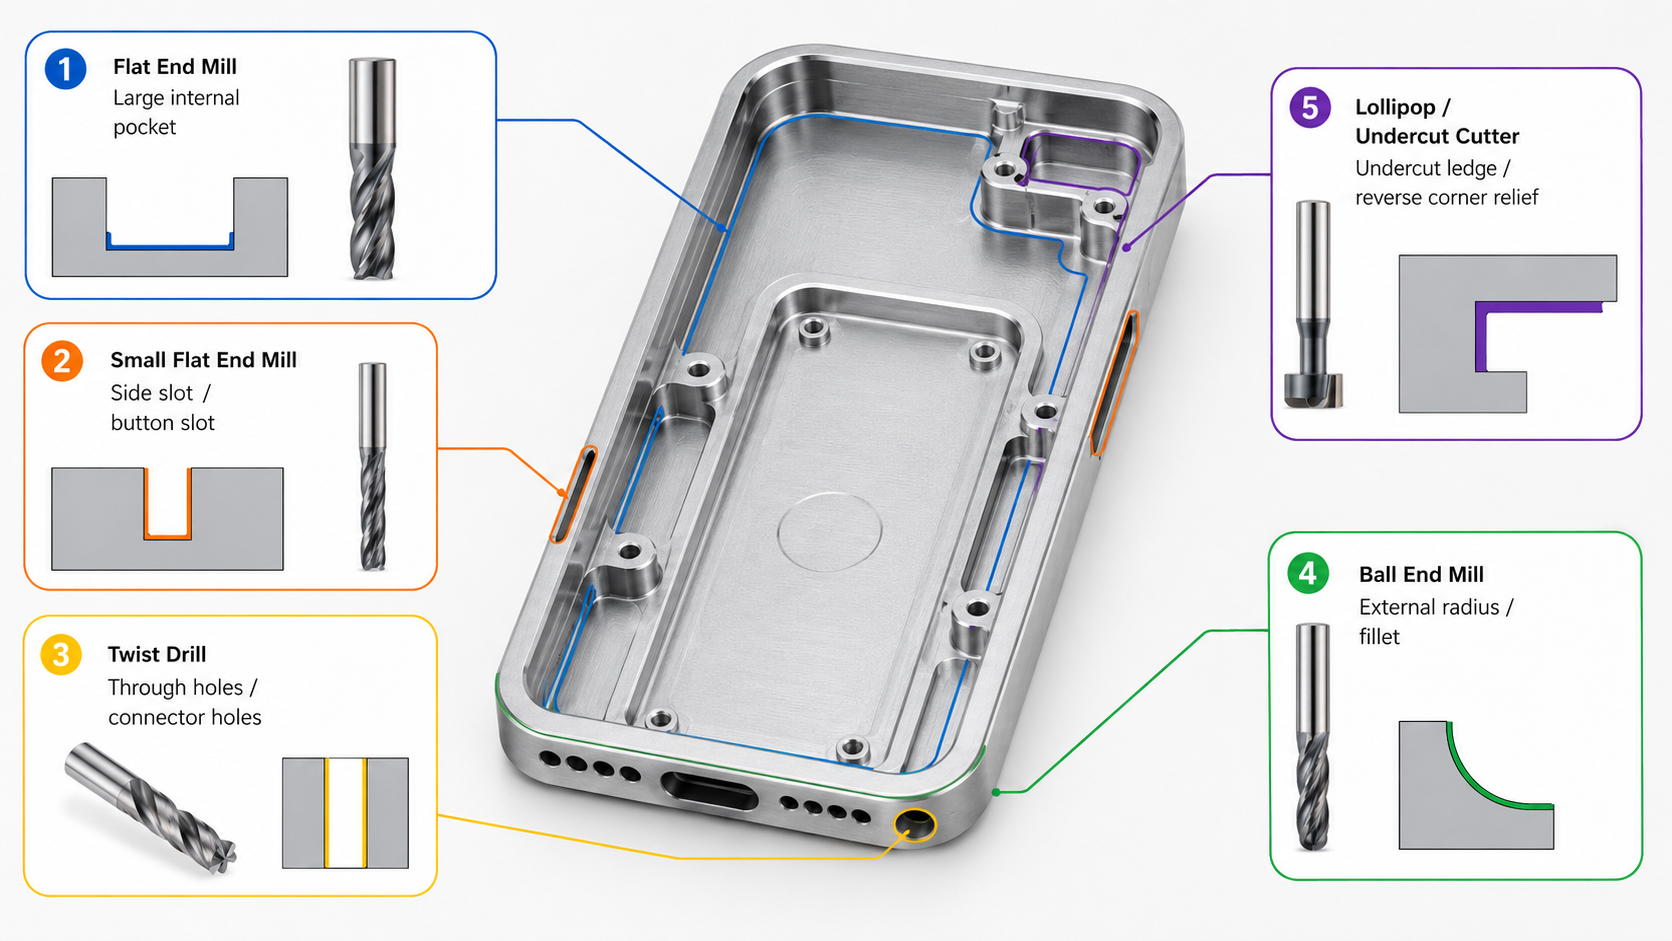
- Atviras plokščias paviršius → galinė freza jį greitai išlygina keliais praėjimais.
- Kišenė plokščiu dugnu → naudojama cilindrinė galinė freza, o kampo spindulys riboja didžiausią tinkamą jos skersmenį.
- Tikslaus skersmens apvali skylė → jei įmanoma, ji gręžiama. Interpoliuoti lėčiau ir paprastai mažiau tikslu, nors minkštesnėse medžiagose tuo pačiu įrankiu galima apdirbti kelis skersmenis.
- Užapvalintos išorinės briaunos → naudojama sferinė arba toroidinė freza. Plokščia galinė freza vietoje reikiamo spindulio paliktų aštrią briauną.
- Užlaidos → naudojama sferinė freza su susiaurintu kakleliu. Ji pasiekia vietą po briauna, kur tiesus įrankis susidurtų su detale.
2 etapas · interaktyvus pavyzdys
Įrankių parinkimas
Palyginkite kiekvienam elementui tinkamus įrankius ir pamatykite, kaip pasirinkimą keičia geometrija, tolerancijos, pasiekiamumas ir turimų įrankių sąrašas.
Šis etapas vis dar pagrįstas taisyklėmis, todėl vadinti jį dirbtiniu intelektu būtų netikslu. CAMWorks ar Fusion atpažįsta kišenę plokščiu dugnu ir parenka anksčiau naudotus grubaus bei baigiamojo apdirbimo įrankius. Iš esmės tai paieškos lentelė: vienas elementas įvedamas, vienas įrankis parenkamas.
Sistema stringa, kai taisyklės prieštarauja viena kitai. Užlaidai gerai tiktų freza su susiaurintu kakleliu, tačiau įmonė gali norėti staklėse laikyti šešis, o ne devynis įrankius. Tuomet reikia rinktis tarp geriausio įrankio konkrečiam elementui ir mažesnio bendro įrankių keitimų skaičiaus. Dabartinės sistemos tokio kompromiso patikimai neįvertina, todėl sprendimą priima žmogus. Tyrėjai išbandė genetinius algoritmus su neuroniniais tinklais ir kelių įrankių optimizavimą sudėtingoms penkių ašių detalėms, tačiau šie metodai dar nepasiekė CAMWorks, Fusion, hyperMILL ar Esprit.
Paprasta įrankio paieška iš esmės išspręsta. Sprendimai, kuriems reikia įvertinti kompromisus visos detalės mastu, tebėra tyrimų stadijoje.
3 etapas: pastūma, greitis ir galia
Užduotis: apskaičiuoti suklio sūkius, pastūmą, pašalinamos medžiagos kiekį per minutę ir tam reikalingą suklio galią. Klaidingi skaičiai baigiasi sulūžusiu įrankiu arba sugadinta detale.
Pagrindiniai ryšiai yra paprasti:
Suklio sūkiai N priklauso nuo medžiagai tinkamo pjovimo greičio ir įrankio skersmens. Pastūma Vfapskaičiuojama šį dydį padauginus iš fz, pasirinktos pastūmos vienam dančiui, ir Z, įrankio dantų skaičiaus. Taip gaunamas greitis, kuriuo įrankis gali judėti, kad kiekvienas dantis nupjautų tinkamo storio drožlę.
Pastūmą padauginus iš pjovimo gylio ir pločio gaunamas medžiagos šalinimo našumas (MRR), rodantis, kiek metalo pašalinama per minutę. Šį dydį padauginus iš u, medžiagos savitosios pjovimo energijos, gaunama pjūviui reikalinga suklio galia. Aliuminiui jos reikia palyginti mažai, o titanui kelis kartus daugiau. Rezultatas negali viršyti staklių suklio galios, kitaip procesas bus nesaugus.
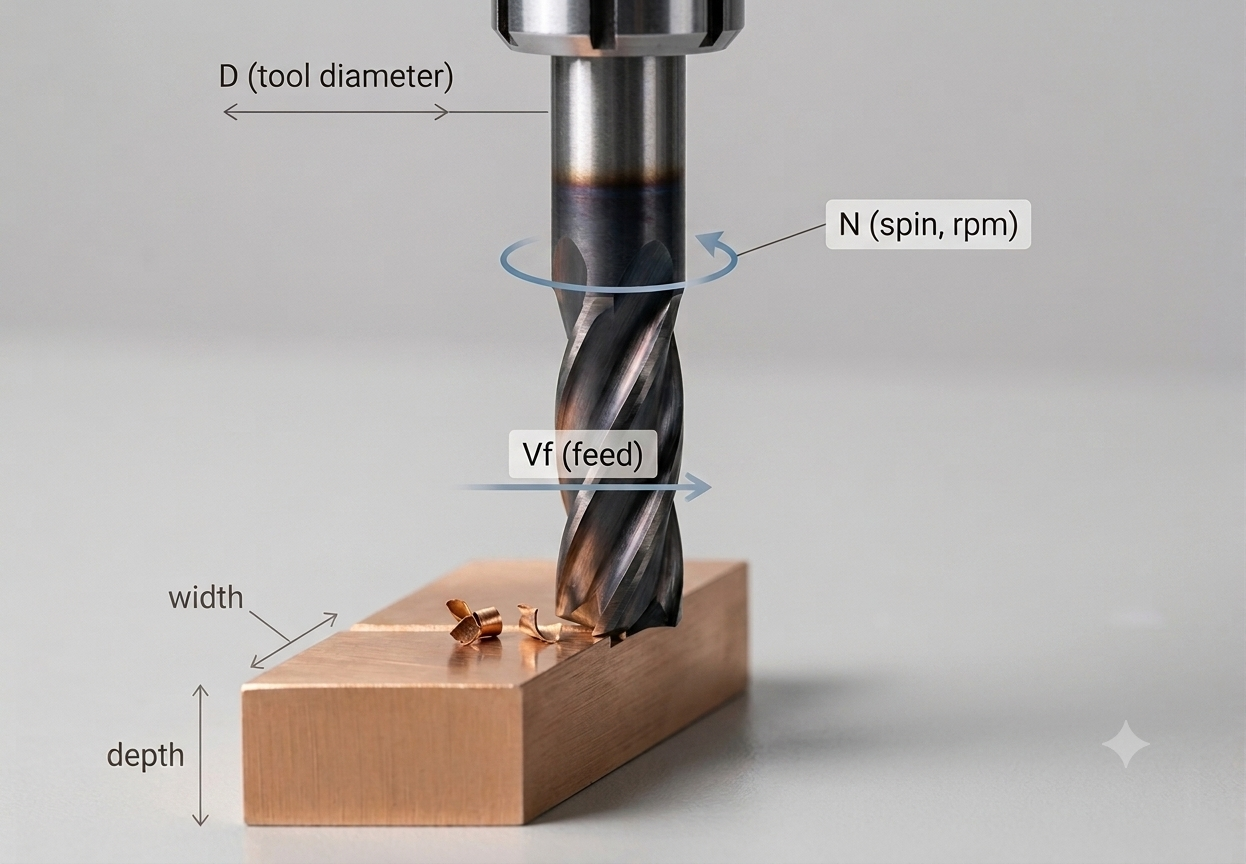
Praktikoje neužtenka įrašyti skaičių į formulę. Reikia neviršyti įrankio ir staklių ribų, taip pat įvertinti įlinkį, šilumą ir vibracijas.
3 etapas · interaktyvus pavyzdys
Pastūma, greitis ir galia
Pagrindinei korpuso kišenei pasirinkite 6 mm trijų dantų galinę frezą. Neviršykite 12 000 aps./min. suklio ribos ir medžiagai tinkamos vieno danties pastūmos. Šiam lengvam pjūviui reikia gerokai mažiau nei VF-2SS 22,4 kW galios riba.
Mašininis mokymasis jau naudojamas gamyboje pjovimo režimams parinkti. CloudNC „Cutting Parameters AI“ jį derina su detaliu pjovimo fizikos modeliu, kuriame įvertinama įrankio laikiklio geometrija, medžiaga ir paviršiaus kokybė. Sistema per kelias sekundes pasiūlo konkrečiai trajektorijai tinkamus režimus. Tai skiriasi nuo žinyno metodo, kai visais atvejais naudojama ta pati lentelės eilutė „aliuminis, 6 mm galinė freza“. CloudNC teigia pasiekianti bent 20 proc. našumo padidėjimą ir pateikianti saugius pradinius režimus įrankiams ar medžiagoms, kurių įmonė anksčiau nenaudojo.
Akademiniai darbai yra labiau eksperimentiniai. Vieni tyrėjai sustiprintu mokymusi derina suklio sūkius ir pastūmą pagal kainą ar energijos sąnaudas. Kiti konkrečių medžiagų pjovimo režimams optimizuoti jungia genetinius algoritmus su neuroniniais tinklais. Tokie tyrimai dažniausiai apsiriboja kontroliuojama aplinka, vienomis staklėmis ir viena medžiaga, todėl jų negalima tiesiog perkelti į bet kurią gamybos įmonę.
4 etapas: operacijų seka ir ruošinio padėtys
Užduotis: sudėlioti operacijas taip, kad būtų pasiekti du vienas kitam prieštaraujantys tikslai. Šį etapą automatizuoti sunkiausia, todėl procesų planavimas tebėra kvalifikuoto specialisto darbas.
4–5 etapai · interaktyvus pavyzdys
Operacijų seka ir viso proceso simuliacija
Keiskite operacijų tvarką ir stebėkite pažeistų bazavimo taisyklių bei ruošinio padėčių skaičių. Tada paleiskite viso plano 3D simuliaciją.
Veikia dvi jėgos:
- Bazių pirmumas (griežta taisyklė). Atskaitos paviršius turi būti sukurtas prieš apdirbant nuo jo matuojamą elementą. Vėlesnis pjūvis negali pašalinti paviršiaus, kuriuo rėmėsi ankstesnė operacija. Pirmiausia išlyginama galinė plokštuma, sukuriama pagrindinė bazė, o visi kiti elementai matuojami jos atžvilgiu.
- Padėčių skaičiaus mažinimas (optimizavimas). Kišenė nukreipta aukštyn, jungtys apdirbamos iš apatinio krašto, o mygtukai iš dviejų ilgųjų šonų. Kiekvienas perstatymas kainuoja laiko ir tikslumo, todėl prieš apverčiant ruošinį sugrupuojamos visos ta pačia kryptimi atliekamos operacijos.
Pirmąją taisyklę kompiuteris patikrina lengvai. Reikia tik nustatyti, kas nuo ko priklauso. Tai panašu į užduočių planavimą, todėl sprendimas greitas ir gerai žinomas.
Antroji taisyklė gerokai sudėtingesnė. Mažiausio ruošinio padėčių skaičiaus paieška primena pristatymo maršrutų planavimą. Teoriškai ji išsprendžiama, tačiau skaičiavimai lėti ir sudėtingi.
Kodėl tai dar neautomatizuota? Mažinti padėčių skaičių prasminga tik tada, kai detalę kiekvienoje padėtyje galima saugiai įtvirtinti. Šiandien programinė įranga to automatiškai nepatikrina. Ji daro prielaidą, kad žmogus jau įsitikino, jog detalę galima taip prispausti. CAM sistemos pasitelkia paprastą taisyklę: plokštumos elementai apdirbami tik tada, kai jau egzistuoja paviršius, nuo kurio jie priklauso. Klausimo „ar šis įtaisas išlaikys detalę jos nepažeisdamas?“ programinė įranga kol kas patikimai neatsako. Todėl šis etapas lieka žmogaus darbas.
5 etapas: įrankio trajektorijos, simuliacija ir gatava detalė
Užduotis: planą paversti judesiais, sugeneruoti įrankio trajektorijas, patikrinti susidūrimus ir apskaičiuoti ciklo trukmę.
Aukščiau pateiktame pavyzdyje vykdant operacijų seką detalė formuojama 3D erdvėje. Galima keisti etapų tvarką ar medžiagą, ir geometrija vis tiek atrodys tinkama. Tačiau realybėje sekos tinkamumą nulemia bazės ir ruošinio padėtys.
Šis etapas jau išspręstas tradiciniais metodais. Adaptyvios trajektorijos apsaugo įrankį nuo perkrovos kampuose, nes palaiko pastovų įsipjovimą (apie 30–45 proc. įrankio skersmens), užuot kiekviename posūkyje pjovusios visu pločiu. Fusion „Adaptive Clearing“ ir Mastercam „Dynamic Milling“ tai atlieka paprasta geometrija: apskaičiuoja nuokrypį nuo ruošinio ir sugeneruoja pastovų įsipjovimą išlaikančią trajektoriją. Dirbtinio intelekto čia nėra, tik matematika.
Simuliacija veikia panašiai. Ruošinys padalijamas į mažus stulpelius, o įrankiui judant iš jų atimama medžiaga. Jei vertė tampa neigiama, sistema prieš gamybą pažymi per gilų pjūvį.
Dirbtinis intelektas galėtų pagal ankstesnius darbus prognozuoti vibracijas ar įrankio dėvėjimąsi, tačiau šioje srityje jis nepaplito. Priežastis paprasta: dabartiniai metodai jau veikia. Trajektorijų generavimas deterministinis ir pakankamai patikimas, todėl nėra didelio poreikio jį pakeisti.
Visa grandinė ir netolygus jos automatizavimas
Sujungus etapus gaunama grandinė, kurioje reikia skirtingų samprotavimo tipų:
| Etapas | Samprotavimo tipas | Automatizavimo branda |
|---|---|---|
| 1. Elementų atpažinimas | Geometrinių šablonų atitiktis | Aukšta įprastoms detalėms, nepatikima retiems atvejams |
| 2. Įrankių parinkimas | Taisyklių bazė ir bendras optimizavimas | Taisyklėms aukšta, kompromisams reikia žmogaus |
| 3. Pastūma / greitis / galia | Fizika ir medžiagų duomenys | Nuo lentelių pereinama prie fizikos modelių |
| 4. Operacijų seka ir ruošinio padėtys | Apribojimų tenkinimas ir padėčių paieška | Žemiausia: įtvirtinimą vis dar sprendžia žmogus |
| 5. Trajektorijos ir simuliacija | Skaičiuojamoji geometrija ir simuliacija | Praktiškai išspręsta ir naudojama |
Planas patikimas tiek, kiek patikima silpniausia jo grandis, o grandys veikia viena kitą abiem kryptimis. Operacijų seka priklauso nuo įrankių, įrankiai nuo detalės įtvirtinimo, o įtvirtinimas vėl nuo sekos. Dėl šio cikliškumo visa grandinė nebuvo automatizuota vienu kartu. Kiekvienas etapas spręstas atskirai, o automatizavimo pažanga priklauso nuo to, ar užduotį galima aprašyti aiškia formule arba šablonu.
Kodėl „vibe coding“ sunkiai susidoroja su CNC
Dviem populiariems programavimo pagal užklausą įrankiams, Codex ir Claude, pateikėme visą CAD–CAM–CNC grandinę. Užduotis buvo aiški: sukurti programą, kuri gauna STEP failą ir parengia tinkamą technologinį procesą. Nesirėmėme vienu bandymu, o kartojome užduotį daug kartų. Visos versijos suklupo ties ta pačia riba. Įrankiai susidorojo su geometrija, aritmetika ir paieškos lentelėmis, bet ne su sprendimais, kuriems reikia profesinio vertinimo.
Kartojosi keturios klaidos:
- Įtikinama forma svarbiau už teisingumą: vieno bandymo metu programa pateikė visą G kodo failą su ruošinio padėtimis ir suklio sūkiais. Pirmosiose eilutėse buvo parašyta „NEPATIKRINTA NAUDOTI SU REALIOMIS STAKLĖMIS“. Failas atrodė užbaigtas ir buvo panašus į tikrą technologinį procesą, tačiau tvarkingas formatas slėpė nepatikimą turinį.
- Netinkamos instrukcijos: sugeneruota programa praleido geometriją, kurios nesugebėjo apdoroti. Kauliuko modelio CAD faile buvo užapvalintos briaunos, tačiau jos nepateko į įrankio trajektoriją. Išpjautas tik 21 taškas. Plano, kuris tyliai praleidžia elementus, negalima perduoti operatoriui ir vykdyti.
- Nėra apibendrinimo: STEP faile yra paviršiai, briaunos ir viršūnės, bet forma nepažymėta kaip kišenė ar skylė. Kiekvienas mūsų gautas analizatorius prisitaikė tik prie kūrimo metu naudotos detalės. Vienoje versijoje buvo tiesiogiai įrašyti telefono korpuso pusiniai matmenys 38,5 ir 76,5 mm bei prielaida, kad importo funkcija grąžina lygiai tris tinklelius. Kita versija neveikė, jei modelio ribojantis tūris nebuvo tobulas kubas. Pakeitus geometriją programa sugesdavo, todėl kiekvienai detalei kodą reikėjo kurti iš naujo.
- Tikslumas ignoruojamas: pastūma, greičiai ir tolerancijos paimti iš bendrų vadovėlio lentelių. Pačios programos pastabose šios vertės įvardytos kaip pavyzdinės, o ne patikrinta įrankių biblioteka. Programa neįvertino pjūvio sėkmę lemiančios fizikos: įlinkio, vibracijų ir detalės įtvirtinimo.
Susikertanti geometrija, plonos detalės įtvirtinimas ir uždaro sprendinio neturinti pjovimo fizika verčia bendros paskirties modelį užpildyti spragas spėjimais. Sklandus atsakymas gali tas spragas paslėpti. Rezultatui patikrinti vis tiek reikia realių staklių, patikrintos CAM programinės įrangos arba žmogaus, apdirbusio panašias detales. Būtent šiuos dalykus sugeneruota programa turėjo pakeisti.
Šioms programoms nepatikėtume brangaus ruošinio ir įrankių. Mūsų bandymai parodė, kad dabartiniai bendros paskirties programavimo modeliai dar neišsprendžia laisvos 3D geometrijos ir CNC procesų planavimo užduoties.
Sklandžiai parašytas ir realiai įgyvendinamas planas ekrane atrodo vienodai. Skirtumas išryškėja prie suklio arba jį pastebi technologas, anksčiau matęs tokią klaidą. Programavimas pagal užklausą per kelias sekundes parengia rutininių operacijų juodraštį, tačiau rizikingus sprendimus vis tiek turi patvirtinti žmogus, reali įranga arba patikrinta programinė įranga. Praleidus šį žingsnį klaidas aptiks pačios staklės: sulūžusiais įrankiais, sugadintu ruošiniu, prarastomis valandomis ir antrą kartą nupirkta medžiaga.
Kur kuriami produktai ir uždirbami pinigai
Šią problemą iš skirtingų pusių sprendžia dvi produktų grupės.
Technologo jau naudojamoje CAM programoje. Senesnis metodas yra elementais ir žiniomis pagrįstas apdirbimas. CAMWorks, Fusion, hyperMILL ir Esprit atpažįsta elementus bei pritaiko technologijų duomenų bazėje išsaugotas strategijas. Naujesnis metodas pasitelkia dirbtinį intelektą:
- CloudNC „CAM Assist“ pagal modelį generuoja 3 ašių ir 3+2 ašių strategijas. Viešas CloudNC teiginys apie iki 80 proc. trumpesnį CAM programavimo laiką matuoja sutaupytą laiką. Atskiras teiginys apie „70–80 proc. užbaigtumą“ apibūdina sugeneruoto pirmojo varianto pilnumą. Šie skaičiai susiję, tačiau matuoja ne tą patį.
- „CAM Assist 2.0“ pristatyta 2025 m. rugsėjį. Išleidimo metu ją buvo galima paleisti iš Fusion ir Mastercam, o netrukus pridėta NX. Versijoje atsirado daugiau grįžtamojo ryšio ir etapinio valdymo. Mūsų vertinimu, dirbtinis intelektas čia pateikiamas kaip stiprus pirmasis variantas technologui patikrinti, o ne kaip užbaigta programa. Dabartinį suderinamumą reikia tikrinti gyvame CloudNC produktų sąraše.
- Gamybos praktikos rezultatai nevienodi. Ankstesniuose forumų įrašuose ir bandymuose, pataisius baigiamuosius praėjimus, įlinkį bei įrankio žymes, minėtas maždaug 20–40 proc. trumpesnis programavimo laikas. Tai pavieniai pastebėjimai, o ne tiesiogiai su CloudNC pagrindiniu rodikliu palyginamas bandymas. Patirtis su ankstesnėmis nei 2.0 versijomis nėra dabartinio produkto įvertinimas. Vis dėlto ji patvirtina praktinę išvadą: rezultato kokybė labai priklauso nuo tinkamai sukonfigūruotos įrankių bibliotekos, ruošinio padėties ir patikros proceso.
Tiesioginis pasiūlymo automatizavimas. Įkėlus modelį į Xometry, Protolabs ar Fictiv, per kelias sekundes gaunama kaina, terminas ir gaminamumo įvertinimas. Xometry variklis naudoja skaičiuojamosios geometrijos algoritmus, kurie detalės elementus ir sudėtingumą vertina panašiai kaip specialistas. Juos papildo mašininis mokymasis, apmokytas pagal didelę realių užsakymų istoriją ir daugiau nei 5 000 gamybos įmonių tiekėjų tinklą. aPriori ir Paperless Parts padeda skaičiuoti kainą įmonėms, kurios teikia pasiūlymus, o ne perka detales.
Investicijos juda ta pačia kryptimi. 2026 m. gegužės 7 d. Siemens paskelbė apie maždaug 50 mln. JAV dolerių mažumos investiciją į Xometry ir partnerystę, kurios tikslas yra į Siemens Xcelerator platformos Designcenter programą integruoti gaminamumo, kainodaros, tiekimo ir produkto gyvavimo ciklo duomenis. Tai paskelbtas planas, o ne jau pristatytas produktas, tačiau kryptis aiški: gaminamumo ir kainos informaciją pateikti ankstesniame projektavimo etape.
Ribotumai ir pasikartojanti klaidų priežastis
Klaidų priežastys kartojasi:
- Elementų atpažinimas stringa su susikertančia geometrija, įskaitant korpuso užlaidas. Apmokyti modeliai taip pat praranda tikslumą su realiomis detalėmis, kurios nepatenka į jų mokymo duomenų pasiskirstymą.
- Taisyklių bazės yra trapios, o jų priežiūrai reikia specialisto.
- Kiekviename etape tikimasi tvarkingų pradinių duomenų: modelis be tolerancijų sugadina visą planą.
- Įtaisai ir detalės įtvirtinimas: plono korpuso tvirtinimas penkiomis kryptimis jo nedeformuojant beveik neautomatizuotas ir lieka žmogaus užduotis. Šiai detalei tai sudaro didžiąją darbo dalį.
- Pjovimo fizika, pavyzdžiui, įlinkis ir vibracijos, neturi paprastų uždarų sprendinių.
- Reti atvejai negauna pakankamai neįprastų detalių duomenų mašininio mokymosi modeliams apmokyti.
Operacijų seka sieja daugumą šių problemų. Šiame etape daugiausia profesinio vertinimo, todėl galimas atsakymas skiriasi nuo gero atsakymo. Tokia pati tvarka matoma ir kitose srityse, kuriose koduojamas specialistų vertinimas: pirmiausia geometrinis samprotavimas, tada taisyklės, fizika, optimizavimas ir galiausiai mokymasis. Pirmiausia automatizuojami etapai, kuriuos galima aprašyti aiškia formule ar šablonu. Paskutinis lieka etapas, kuriame visus kitus reikia sujungti pagal niekur neužrašytus apribojimus.
Artimiausiu metu praktiškas CNC įrankis per kelias sekundes parengs rutininių operacijų juodraštį, o neaiškius sprendimus perduos technologui. Maždaug ties tuo šiandien sustojo rinka. Pasiūlymų rengimas sutrumpėja, tačiau siauriausia proceso vieta visiškai neišnyksta.
Ką tai reiškia augančiai gamybos įmonei
Europos gamybos įmonei, kurioje dirba 30–60 žmonių, galimybės neapsiriboja dar vienu CAM įskiepiu. Pradėti verta nuo pradinių duomenų kokybės. Užsakymas gali būti pateiktas kaip PDF brėžinys, nepilnas modelis, tolerancijų pastabos el. laiške ir niekur neužrašyti nuolatinio kliento lūkesčiai. Prieš CAM sistemai parenkant trajektoriją, kažkas turi surinkti šią informaciją, išspręsti neaiškumus ir nuspręsti, ko reikia paklausti. Tvarkingas modelis vertingas, tačiau tai tik viena CAM paruošto užsakymo dalis.
Toliau eina žinių išsaugojimas. Patyręs technologas žino, kuris įtaisas tiko panašiai plonasienei detalei, kokia freza veikia konkrečiose staklėse ir kur brėžinyje gali slėptis rizika. Šios žinios dažnai išbarstytos senose programose, nustatymų lapuose, el. laiškuose ir vieno žmogaus atmintyje. Paieška ir pakartotinis jų naudojimas technologo nepakeičia. Tačiau specialistas gali tikrinti išimtis, užuot iš naujo atkūręs kiekvieną rutininį sprendimą, o įmonė tampa mažiau priklausoma nuo vieno patyrusio darbuotojo.
Ta pati informacija reikalinga pasiūlymo rengimui. Prekybos platformos pirkėjui iškart pateikia kainą, tačiau gamybos įmonė vis tiek turi įvertinti užsakymo įgyvendinamumą, ciklo trukmę lemiančias ruošinio padėties prielaidas, medžiagų bei įrankių riziką ir maržą po galimo perdarymo. Užklausos priėmimo, brėžinio duomenų ištraukimo, ankstesnių užsakymų ir inžinerinės peržiūros sujungimas sutrumpina šį ciklą, nesukuriant klaidingo kainos tikslumo, kol detalė dar nesuprasta.
AAI Labs kuria praktiškus dirbtinio intelekto procesus, paremtus įmonės jau turima informacija: nuo PDF ir el. laiškų priėmimo iki žinių paieškos bei pasiūlymo rengimo. Techninę ar komercinę riziką turinčius sprendimus ir toliau tvirtina inžinierius. Susisiekite su AAI Labs ir aptarkime, kaip sustiprinti jūsų planavimo bei pasiūlymų rengimo procesą.
Pastabos ir šaltiniai
- Detalės ir technologinio proceso užduotis parengta pagal MIT 2.008 kursą Design and Manufacturing II, 2025 m. pavasario antrojo namų darbo 3 užduotį ir 6 paskaitą apie CAD/CAM bei procesų planavimą (MIT OpenCourseWare).
- AAG elementų atpažinimas: Joshi, S. ir Chang, T. C., „Graph-based heuristics for recognition of machined features from a 3D solid model“, Computer-Aided Design, 1988.
- Modelių elementų atpažinimas ir etalonai: UV-Net (Jayaraman et al.), BRepNet (Lambourne et al., 2021), AAGNet (Wu et al., 2024), BRepGAT (Lee et al., 2023), BrepMFR (2024); MFCAD, MFCAD++ (apie 60 tūkst. modelių) ir realių projektų Fusion 360 Gallery duomenų rinkiniai. Sintetinių ir realių modelių tikslumo skirtumas pagrįstas publikuotais segmentavimo rezultatais (palyginami modeliai pasiekia apie 99 proc. sintetiniams ir apie 80 proc. realiems projektams).
- Pjovimo greičio, pastūmos ribos ir savitoji pjovimo energija: Kalpakjian & Schmid, Manufacturing Engineering and Technology, 24.2 ir 21.2 lentelės. Duomenys naudojami kaip pavyzdiniai, o ne kaip patikrinta įrankių biblioteka.
- Staklių ribos: HAAS VF-2SS, 12 000 aps./min., 22,4 kW suklys.
- Pramoniniai įrankiai (2026 m. vidurio duomenys): CloudNC „CAM Assist 2.0“ išleidimo ir suderinamumo informacija (2025 m. rugsėjis), CloudNC teiginiai apie programavimo laiką bei užbaigtumą ir viešos ankstesnių versijų diskusijos operatorių forumuose. Xometry „Instant Quoting Engine“ ir DFM AI; 2026 m. gegužės 7 d. Siemens pranešimas apie partnerystę aprašo planuojamą integraciją į Designcenter ir maždaug 50 mln. JAV dolerių investiciją.
- Penki įterpti įrankiai mokymui supaprastinti. Pjovimo duomenyse naudojamos pavyzdinės vertės ryšiams parodyti, o 3D detalė sudaryta iš primityvų, o ne tikro loginėmis operacijomis sukurto tūrinio modelio.